
LUCID 官方案例 · 海事智能瞭望
用视觉识别补足海上导航的最后一段感知
在日本 JRCS 的 infoceanus command 系统中,Triton IP67 相机为 AI 提供连续图像输入,协助识别船只、浮标及漂浮物,并输出目标的位置、方向、相对速度与距离。
- 场景
- 驾驶台辅助瞭望
- 图像输入
- Triton IP67 · HDR
- 核心任务
- 目标识别与航行态势感知
- 适应环境
- 昼夜、逆光、雨雾与海风
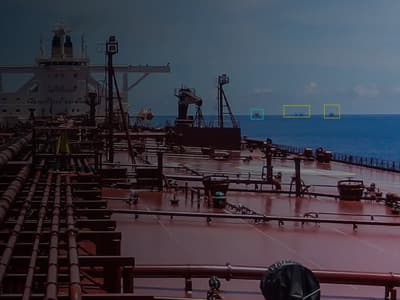
01 / 为什么需要视觉
雷达之外,补齐近距离目标的可见性
小目标
小型船只、浮标及海面漂浮物,未必能稳定成为雷达上的有效目标。
复杂光线
日出日落、海面反光与夜间航行会让自动曝光和普通传感器失去细节。
值守压力
将连续视觉输入接入识别模型,让驾驶台获得可复核的辅助信息。
02 / 系统链路
从舷外画面到驾驶台决策的四段链路
相机不是孤立的“看见”。它要把可用的画面交给识别模型,再与船舶的航行信息共同形成可解释的目标状态。
- 01
舷外采集
Triton IP67 在甲板或船体外部取得连续海面画面。
→ - 02
HDR 成像
背照式 HDR 传感器保留暗部与强反光区域的可用信息。
→ - 03
AI 识别
模型识别目标类别,并估计位置、方向、相对速度与距离。
→ - 04
态势呈现
识别结果进入导航界面,作为船员值守与判断的辅助依据。

03 / 部署关注点
把“能看见”落实为可部署的成像条件
- 防护与安装
- Triton 采用 IP67 防护;实际船载安装仍需根据位置、密封、散热和线缆走线复核。
- 成像策略
- 针对夜间、海面高反差和逆光,优先验证 HDR、镜头视场、曝光与补光的组合。
- 算法边界
- 识别结果用于辅助瞭望与态势判断;目标类别、距离精度和告警逻辑需按航线实测验收。
- 集成接口
- 相机、AI 主机、显示终端与船舶已有导航/通信系统的时间同步和接口边界需在方案阶段确认。
04 / 项目落地
可围绕现场验证推进
01根据船型、安装高度和关注水域确定相机数量与镜头视场。
02以昼夜、逆光、雨雾和海面反光为样本完成成像可用性测试。
03明确目标类别、识别距离和告警方式,建立可验收的测试集。
04将相机、AI 主机和驾驶台界面的网络、供电与维护路径一次规划。