
机器视觉案例 · 仓储与制造自动化
在抓取之前,先读懂每一层托盘的位置
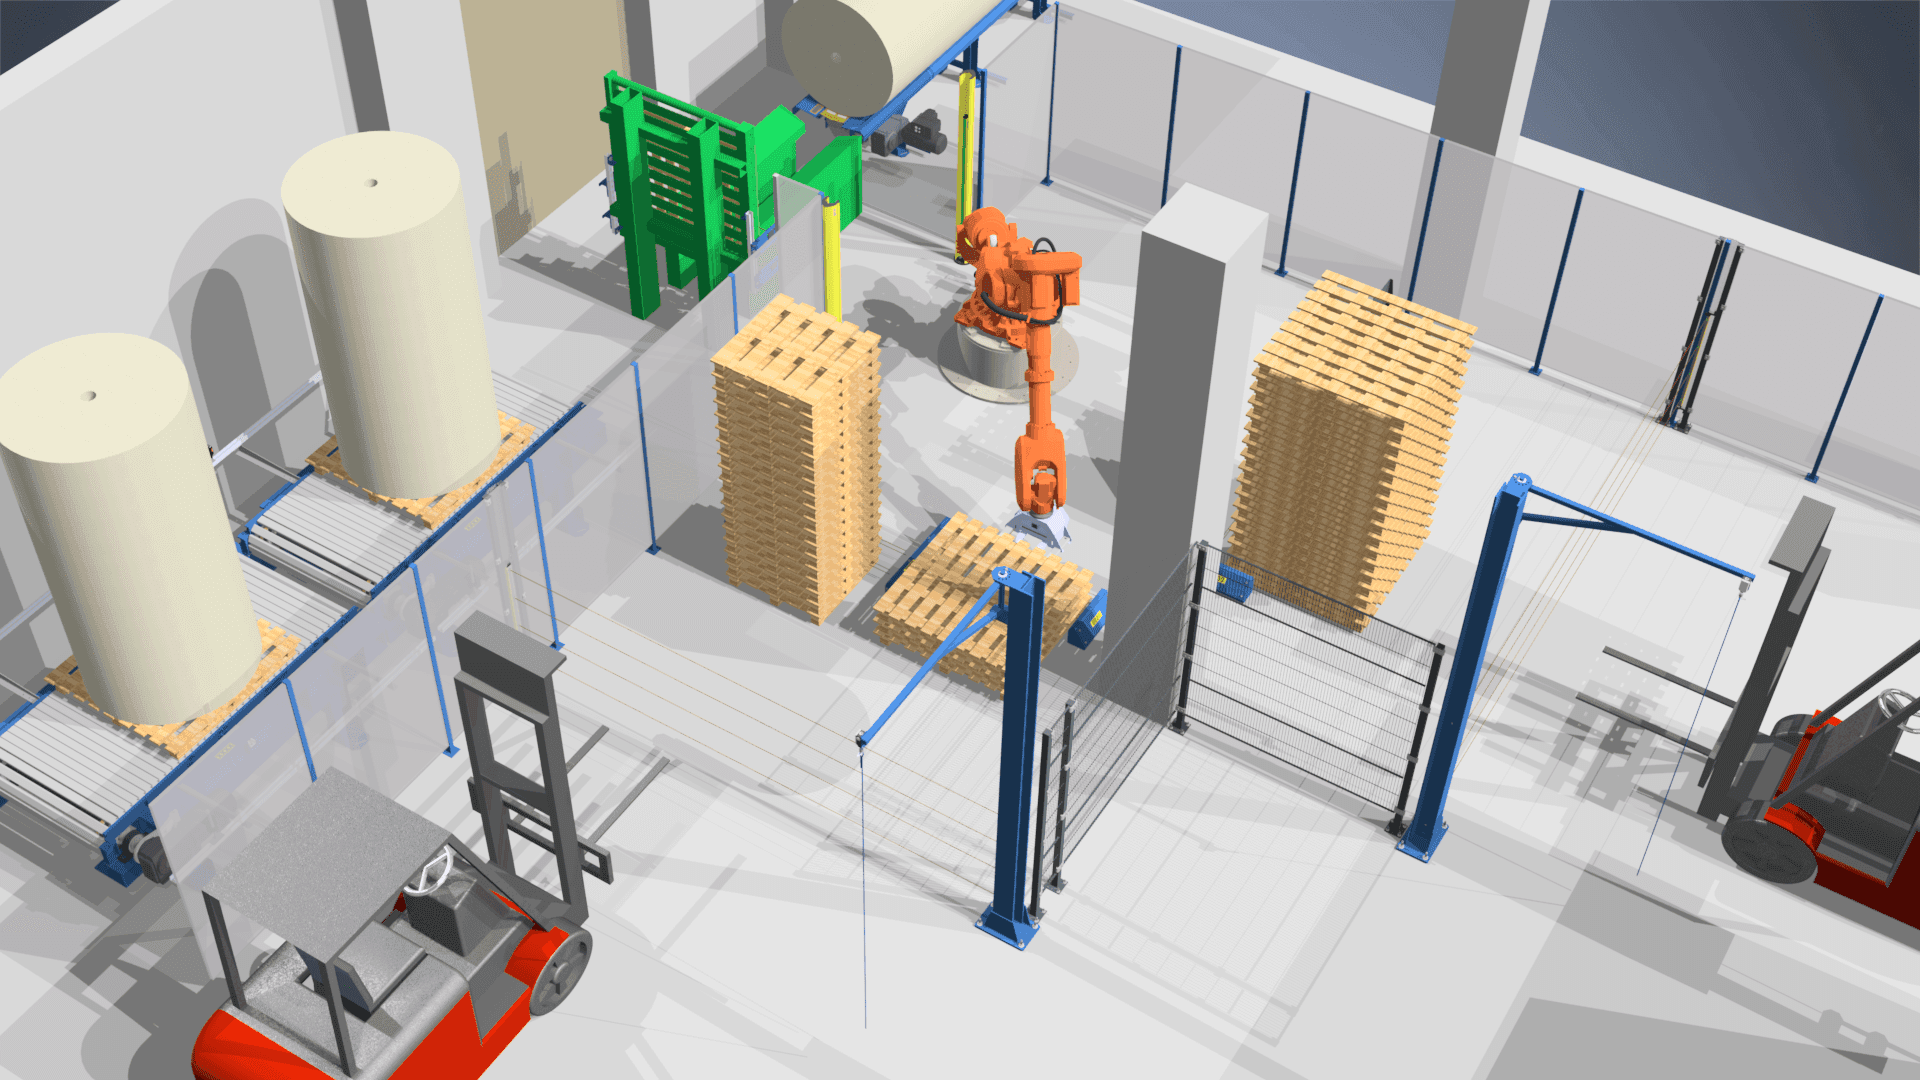
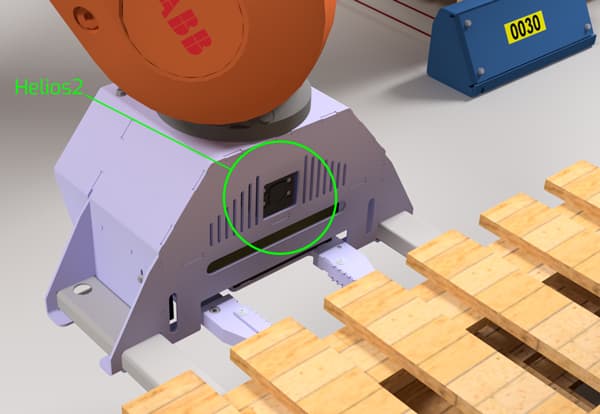
德国 MSB Düren 与 codesolo 将 Helios2 3D ToF 相机置于机器人夹具中心,用深度图与强度图识别 20 多种托盘,并测量最上层托盘的实际位置。
- 场景
- 机器人托盘搬运与码垛
- 相机
- Helios2 Time-of-Flight 三维相机
- 识别范围
- 20 多种托盘规格
- 连接
- PoE 单线接入运行分析软件的 IPC
现场课题
托盘并不总是平整、标准和无遮挡的
01新送达的托盘塔可能倾斜;不同托盘之间的尺寸差异很小,且制造偏差或轻微损伤会影响判定。
02部分托盘覆盖半透明塑料膜,容易在三维测量中形成错误深度或“鬼影”数据。
03此前 LiDAR 线扫描方案受到速度限制,无法同时满足抓取节拍、分辨率与成本要求。
系统链路
从图像到动作的处理过程
- 01
到位
叉车送来新托盘塔后,位于机器人头部的 Helios2 对目标塔进行三维测量。
→ - 02
识别
软件结合尺寸主特征和辅助特征,对托盘类型完成匹配。
→ - 03
校验
深度图与强度图同时参与判断,降低覆膜和反光材质带来的歧义。
→ - 04
抓取
IPC 将位置和型号信息发送给机器人与 Siemens PLC,完成精确取放。
方案细节
关键处理方式
- 机载安装
- 相机嵌在夹具结构中心,随机器人运动,直接测量最上层待抓取托盘。
- 双模式采集
- 系统同时使用连续流与单帧平均模式;单帧模式可采集最多 32 张图像后计算平均图。
- 材质鲁棒性
- 深度测量值与强度图结合,配合逻辑关联,可覆盖半透明或反光托盘。
- 现场可靠性
- Helios2 的 IP67 防护及 PoE 布线有利于机器人末端和物流现场的长期集成。
项目验证
对机器人项目的验证重点
01分别采集理想、斜放、磨损和覆膜托盘,建立识别与定位的容差集。
02把相机视场、夹具遮挡和抓取姿态放在同一工位模型内验证。
03以最不利反射率和距离验证深度、强度图及多帧平均参数。
04按机器人节拍测量从采图到 PLC/机器人接收结果的完整时间链路。