
机器视觉案例 · 工厂自动化
把成像、判断与产线动作连成一个闭环
Allied Vision 将机器视觉用于在线质量控制、机器人引导、分拣和过程监控。方案的关键不只是相机参数,而是触发、光源、边缘计算和 PLC/MES 的协同。
- 典型任务
- 检测、测量、分拣、机器人引导
- 同步方式
- 硬触发与多相机时序控制
- 计算位置
- 边缘端预处理、测量或 AI 推理
- 结果去向
- PLC 执行、MES 追溯或操作员复核
现场课题
自动化视觉的难点在于把稳定性留在生产节拍内
01产品变化、现场反光、粉尘、震动、温度及环境光都会直接改变图像和判定结果。
02微小缺陷需要分辨率,快速运动需要帧率和带宽,二者必须与镜头和照明共同权衡。
03单相机的结果需要在正确时间回到执行机构,才能真正完成分拣、剔除或机器人引导。
系统链路
从图像到动作的处理过程
- 01
定义
从最小可检特征、视野与最高节拍倒推相机分辨率、帧率和镜头。
→ - 02
同步
用触发把相机、光源、编码器和执行机构锁定在同一时序。
→ - 03
分析
在边缘端执行预处理、测量或模型推理,控制图像传输与响应延时。
→ - 04
闭环
将判定、坐标和置信信息回传 PLC/MES,支持动作执行与质量追溯。
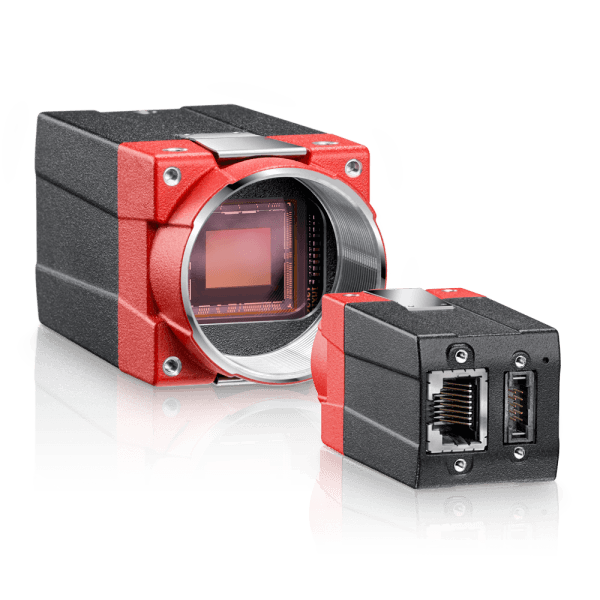
方案细节
适合工厂自动化的选型方向
- 紧凑千兆网
- Alvium G1-507 为 510 万像素、23 fps,适合空间受限的通用视觉工位。
- 高速面阵
- Alvium G5-291 为 290 万像素、166 fps,5GigE 并兼容 1000BASE-T。
- 高分辨率采集
- fxo540MCX-E00228 为 2440 万像素、30.4 fps,使用 CoaXPress-12 并集成 LED 频闪控制。
- 连续材料
- allPIXA neo 4K 10GigE Mono 为 4096 × 1 线、最高 250 kHz,面向在线线扫检测。
项目验证
建议以这些验证项作为项目起点
01以真实缺陷与真实工件先做可检性测试,再冻结相机、镜头和照明规格。
02在最高节拍测试触发抖动、网络带宽、缓存与 PLC 联锁稳定性。
03对反光、颜色差异和环境光建立标准化照明与曝光配方。
04把误报、漏报、停线处置和图像留存写入统一验收标准。